技術サポート
TechShareでは、ヒューマノイドロボット、四足歩行ロボット、移動ロボット、ロボットアームなどの最新ロボティクス技術とPhysical AI技術を活用し、Mobility AI、Manipulation AI、Whole-Body Control AIを中核技術として、未来のロボット活用を実現するための製品・サービス開発に取り組んでいます。
当社は、ロボット製品の販売や実証実験支援を通じて蓄積した現場知見と、自社で進める技術開発を融合し、社会実装につながるロボティクスソリューションの開発を推進しています。また、自社製品開発、受託開発、共同研究プロジェクトなどを通じて、Physical AI時代に求められる技術基盤の構築にも取り組んでいます。
■ Physical AI関連技術
1)Mobility AI
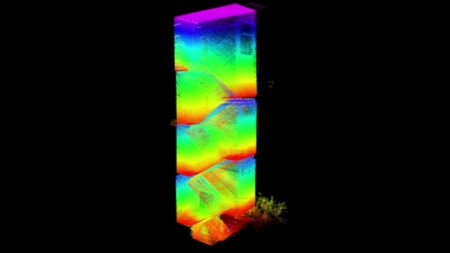
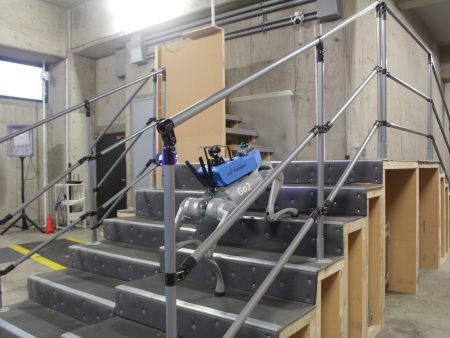
TechShareでは、2020年に4足歩行ロボットの販売開始を機に、4足歩行ロボットの自律走行技術および遠隔操作技術の開発を開始し、現在は、階段によるフロア間移動ができる自社開発のSLAM技術「HALNA Engine」や、4足歩行ロボット向けに最適化したPath Planning技術などを自社開発してきました。
屋内外でのナビゲーションに加え、階段によるフロア間移動などの要素技術は既に完了し、実環境での実証実験などに取り組んできました。しかしながら、ヒューマノイドの登場で、より高度なロボット自律移動技術が必要となり、現在は、従来の3D-SLAMやV-SLAMベースの移動技術から、Vision-Language-Action(VLA)を活用した自律移動技術に研究・開発の主軸を移し、現在も継続的な開発に取り組んでいます。
TechShareでは、大学との共同研究などにも積極的に取り組み、この分野の技術開発を積極的に推進しています。
2)Manipulation AI
TechShareでは、将来のヒューマノイド技術の進化を予測して、2023年から本格的に人型のロボットハンド(Dexterous Hand)の制御技術、双腕ロボットアームの制御技術の開発をはじめ、2024年より双腕ロボット向けの模倣学習ソリューションの取扱いを開始し、模倣学習の技術開発も本格的に始めています。
現在は、更に進化する人型ロボットハンドによって実現可能となる新たな作業領域や、Physical AI技術の進化をどのようにハンドマニピュレーションへ応用できるのか、その技術開発に取り組んでいます。
ロボットアームの自動化だけでなく、ヒューマノイドロボットの作業能力向上を目指した研究開発も進めています。
3)Whole-Body Control AI
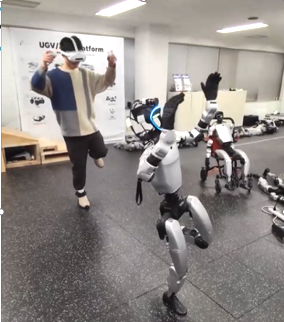
TechShareでは、四足歩行ロボットおよびヒューマノイドロボットを対象として、歩行制御、姿勢制御、バランス制御、全身運動生成技術の研究開発を行っています。
深層強化学習による4足ロボットの歩容(歩行動作)の開発を起点に深層強化学習のシミュレーション技術やSim-To-Realのギャップを埋めるノウハウなどを要素技術の開発を進め、4足歩行ロボットの歩容開発から、ヒューマノイドロボット歩行や動作開発、更には、基盤モデルを活用したWhole-Body Controlまで保有技術領域を拡大し、ヒューマノイド開発に必要な基盤技術を準備してきています。
現在、これらの蓄積した基盤技術を活用し、産業分野の実フィールドで、リアルなアプリケーション開発や実証実験などに取り組んでいます。
4)Physical AI Development Platform
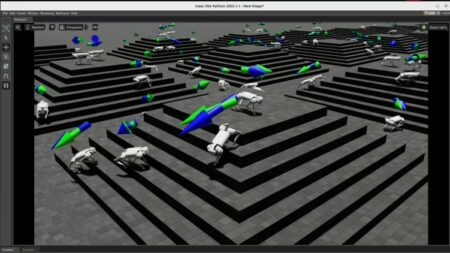
TechShareでは、日々進化するPhysical AI開発環境や開発ツールの技術も、重要な要素技術であると考えています。シミュレーション環境、Foundation Models、World Model、Vision-Language-Action(VLA)、Agentic AI開発ツールなどの最新技術を活用し、Physical AI開発のための技術基盤を構築しています。
特に、NVIDIA社のPhysical AI Stackなどを活用した「データ収集⇒シミュレーション⇒学習⇒推論⇒実機展開」までの開発基盤を整備し、最先端のPhysical AI開発を実現できる環境整備を進めています。
最新のAI技術を活用しながら、実世界で動作するロボット開発を実現するための環境整備を進めています。
5)Learning Data Infrastructure
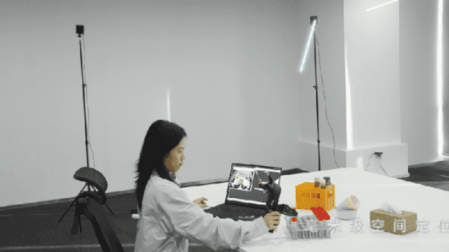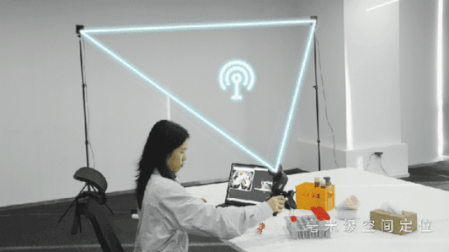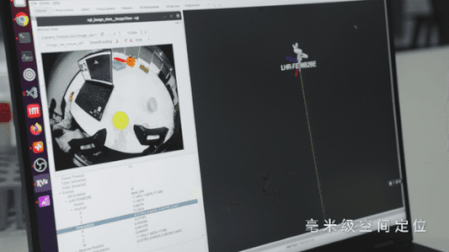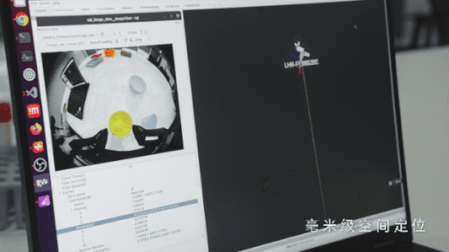
TechShareでは、模倣学習や学習ベースロボット開発に必要なデータ収集技術、テレオペレーション技術、学習環境構築技術の開発を進めています。
ロボット開発に必要な学習データを効率的に収集・活用するための基盤技術を開発し、自社のPhysical AI開発力を強化するとともに、Physical AI開発に取り組む企業・研究機関にこれらの製品やソリューションを提供していきたいと考えています。
■ 自社開発製品・ソリューション
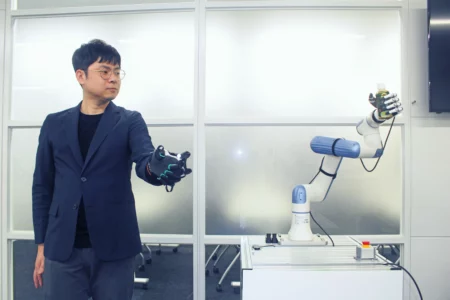
Dexim – 双腕アームTeleoperation System
また、模倣学習用データ収集環境としても活用でき、人間の作業をロボットへ学習させるためのプラットフォームを提供します。
Patrobot – 3D Field Navigator(自律走行・遠隔操作)
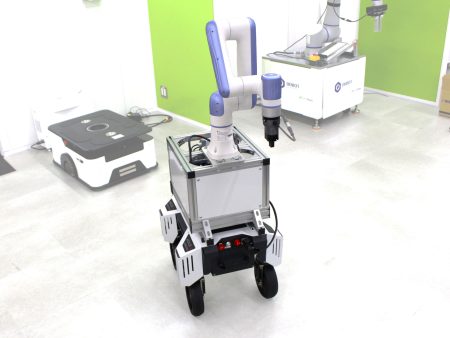
MarkVision – 移動ロボットアーム用ビジョンシステム
ロボットビジョン製品 – DoVision Series
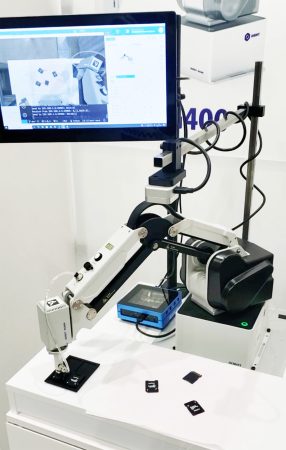
DoVisionシリーズのロボットビジョンシステムは、MG400などのDOBOT社の低価格ロボットアームで活用するための低価格ロボットビジョンシステムです。TechShareで所有する各種のカメラ技術やハードウエア設計・製造技術を駆使して小型ロボットアーム用のロボットビジョン製品として開発しました。DoVisionのシリーズでは、これまでに以下の3つのバージョンを開発してきました。
(1) DoVision1 - 2次元カメラによるワーク認識・ピックアップシステム
(2)Dovision2 - 稼働範囲すべてをカバーする広角視野Visionシステム
(3)DoVision3 - 3Dカメラによるバラ積みボルトピックアップシステム
TechShareでは、安価に使えるロボットアームとロボットビジョンの提供を目指してDoVisionシリーズを開発しました。
HALNA Engineによる自己位置推定機能とPath Planning機能を搭載し、移動ロボットの自律走行を容易に実現するためのソリューションです。AgileX Robotics社の移動ロボットで活用いただける自律走行ソリューションとして開発した実績があり、搭載されるPCおよびLiDARについて、複数のラインナップを展開していました。