はじめに
Delto GripperのGrasp Modeは、通常の位置制御とは異なり、力を基準とした把持アルゴリズムです。
Grasp Modeでは、あらかじめ指定した関節角度で指を停止させるのではなく、把持に使用する指同士の位置関係や力をもとに、対象物を把持するように指を制御します。
本記事では、DG-4F-Mを例として紹介いたします。
1. Grasp Modeとは
Grasp Modeは力制御ベースで追従する把持アルゴリズムです。
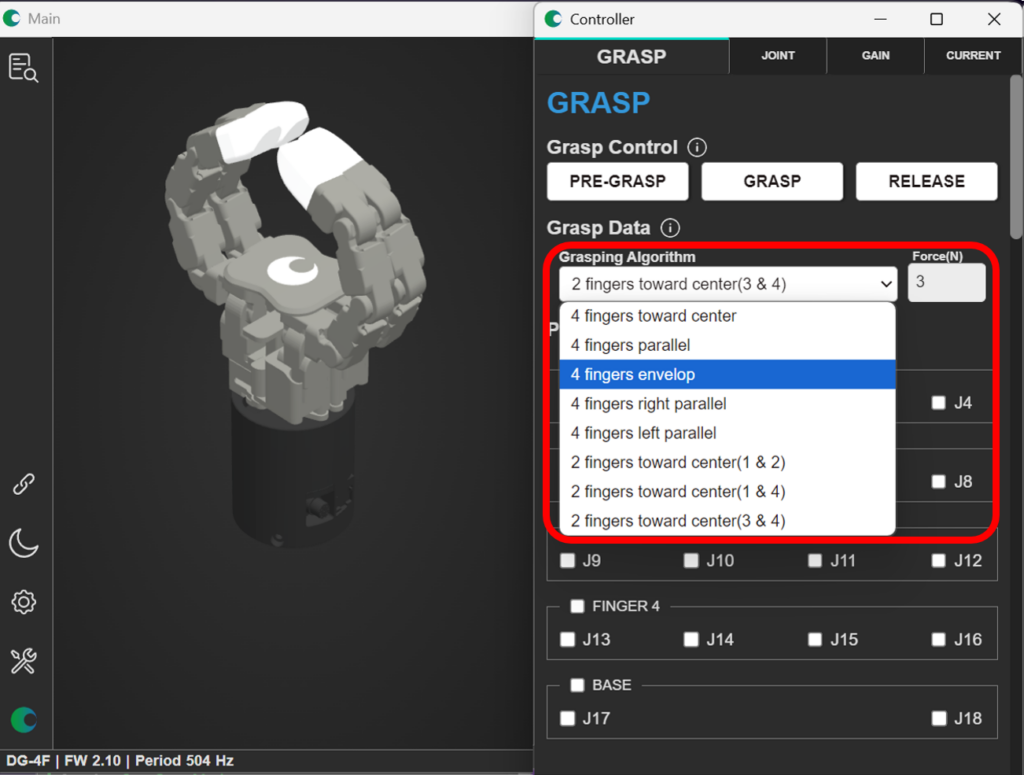
例えばDG-4F-Mでは、以下のような複数のGrasp Modeが用意されているため、どの指を組み合わせてどのくらいの力でどのように把持するかを選択することができます。
| Grasping Algorithm | Grasp Mode |
|---|---|
| 4 fingers toward center | 4本の指の中心点をForceベースで追従する把持アルゴリズム |
| 4 fingers parallel | 指1と指4、指2と指3が平行に駆動するようForceベースで追従する把持アルゴリズム |
| 4 fingers envelop | 4本の指が対象物をForceベースで包み込むように駆動する把持アルゴリズム |
| 4 fingers right parallel | 指1と対向する3本の指が平行に駆動するようForceベースで追従する把持アルゴリズム |
| 4 fingers left parallel | 指4と対向する3本の指が平行に駆動するようForceベースで追従する把持アルゴリズム |
| 2 fingers toward center (1&2) | 指1と指2の中心点をForceベースで追従する把持アルゴリズム |
| 2 fingers toward center (1&4) | 指1と指4の中心点をForceベースで追従する把持アルゴリズム |
| 2 fingers toward center (3&4) | 指3と指4の中心点をForceベースで追従する把持アルゴリズム |
またGrasp Modeには、「把持した後も状態に応じて指の動作が変化すること」という特徴があります。
把持中に外力が加わってワークや指の位置関係がわずかに変化した場合、通常の位置制御のように「最初に指定した関節角度をそのまま維持」するのではなく、「リアルタイムフィードバックを用いて、把持中心を継続的に調整」します。
そのため、外力によって指やワークがわずかにずれた場合でも、オフセットを補正しながら姿勢を適応させ、把持を継続するというのがGrasp Modeの基本的な考え方です。
2. Position Controlとの違い
通常のPosition Controlでは、各Jointに目標位置を設定し、その位置へ指を動かします。
一方、Grasp Modeでは、把持に必要な力関係を利用して指を追従させます。
そのため、両者には次のような違いがあります。
したがって、「毎回決まった角度に指を動かしたい」場合はPosition Control、「対象物に合わせて指を適応させながら把持したい」場合はGrasp Modeが基本的な使い分けになります。
| Position Control | Grasp Mode | |
|---|---|---|
| 基準 | 目標位置 | 力・把持状態 |
| 主な目的 | 指を指定位置へ動かす | 対象物を適応的に把持する |
| 外力への対応 | 目標位置を維持しようとする | 力に応じて姿勢を適応させる |
| 形状ばらつきへの対応 | 工夫が必要 | 適応しやすい |
| 主な用途 | ポーズ作成・位置決めなど | 把持・ハンドリングなど |
3. Grasp ModeとPosition Controlの組み合わせ
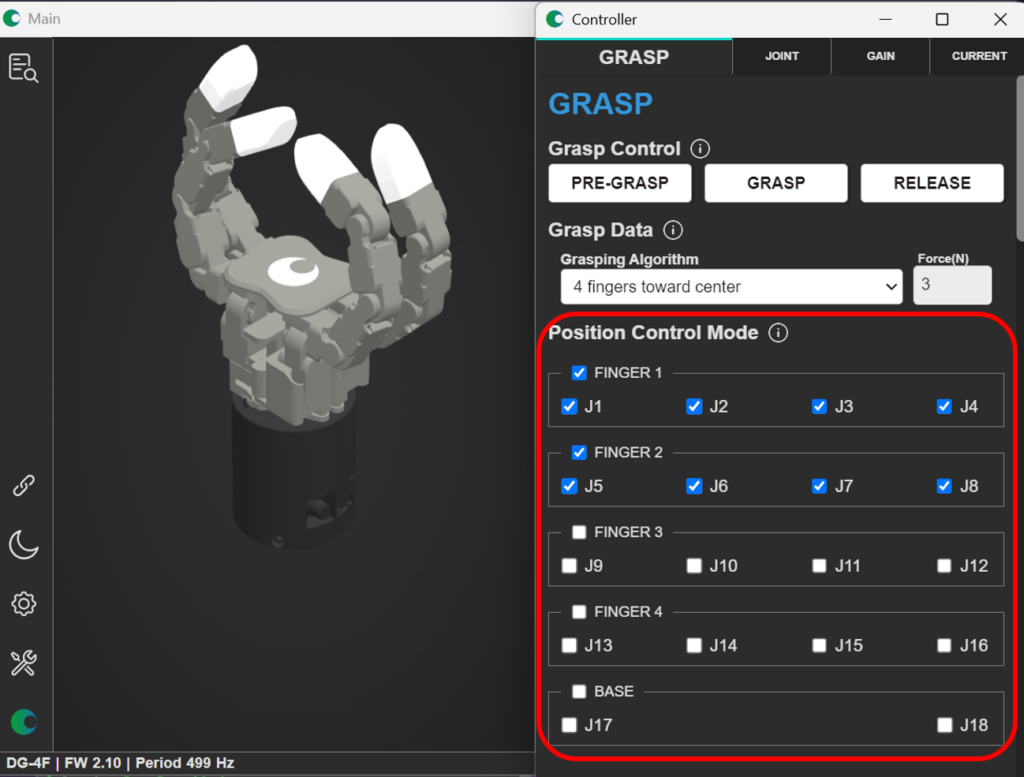
Grasp Modeを使用している場合でも、すべてのJointをGrasp Modeで動作させる必要はありません。
Delto Gripperでは、把持中に特定のモーターを「Position Control Mode」として設定することができます。
これにより、一部のJointは位置を維持し、その他のJointはGrasp Modeによって対象物に合わせて動作するという組み合わせが可能です。
他に気になる点やご不明点ございましたら、dobot@techshare.co.jp までご連絡ください。