
NERO
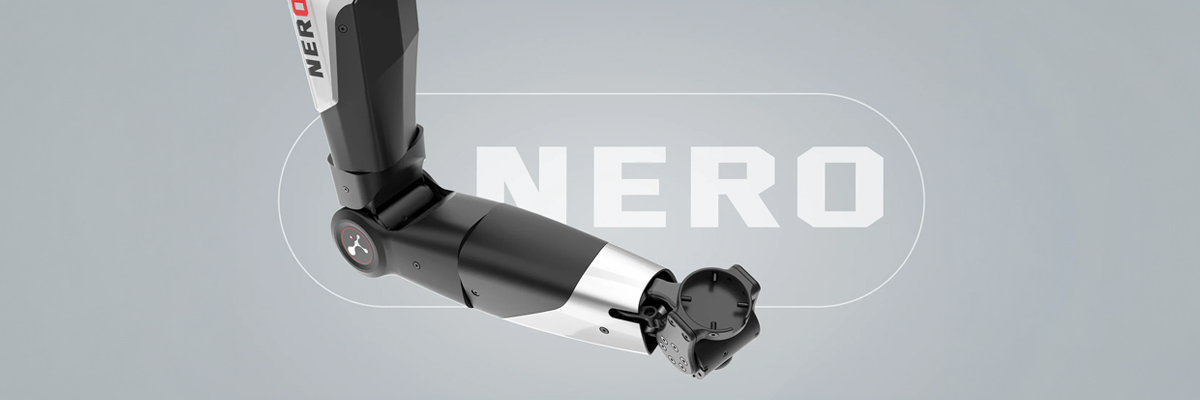
NEROは、フィジカルAIやヒューマノイドロボットの研究開発向けに設計された7自由度のロボットアームです。最大3kgの可搬重量、580mmのリーチ、±0.1mmの繰り返し精度を備え、人の腕に近い柔軟で滑らかな動作に対応します。本体重量4.8kgの軽量設計に加え、カメラやグリッパー、各種センサーの搭載にも対応。ROS1/ROS2やPython SDK、各種通信インターフェースによる二次開発にも対応し、ロボットマニピュレーション、遠隔操作、AI学習などの研究開発プラットフォームとして活用できます。
7自由度による人の腕に近い自然なモーション制御
7自由度の関節構成により、人の腕に近い柔軟で自然な動作に対応します。対象物や作業方向に応じて姿勢を調整しやすく、把持や搬送だけでなく、複雑な軌道や姿勢制御を伴うマニピュレーションタスクにも活用できます。フィジカルAIやヒューマノイドロボットにおける動作制御、模倣学習などの研究開発にも適しています。
・自由度:7 DoF
・ペイロード:3 kg
・最大リーチ:580 mm
軽量・コンパクトで柔軟なシステム構成
本体重量4.8kgの軽量設計ながら、最大3kgのペイロードを備えています。カメラ、グリッパー、各種センサーなどを組み合わせたシステム構成に対応し、テーブル上だけでなく、側面や上下反転した状態でも設置できます。研究設備への組み込みやモバイルロボットとの統合など、用途に応じた柔軟な環境構築が行えます。
・本体重量:4.8 kg
・テーブル / 側面 / 上下反転設置に対応
高精度・低消費電力の研究開発向け設計
±0.1mmの繰り返し精度を備え、再現性が求められるマニピュレーションやロボット制御アルゴリズムの検証に対応します。消費電力は60W未満、動作音は60dB未満に抑えられており、研究室やオフィスなどの屋内環境にも導入しやすい設計です。モバイルロボットへの搭載を含む、さまざまな研究開発環境で活用できます。
・繰り返し精度:±0.1 mm
・消費電力:60W 未満
・動作音:60dB 未満
SDKによる柔軟な2次開発
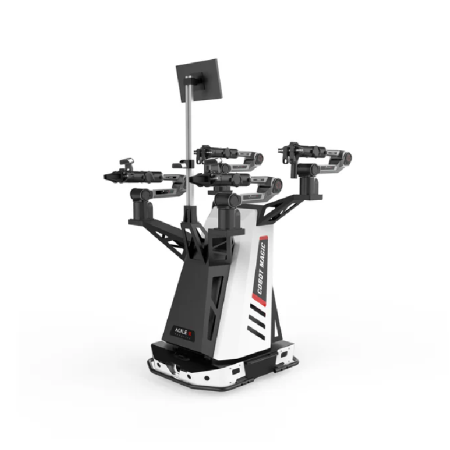
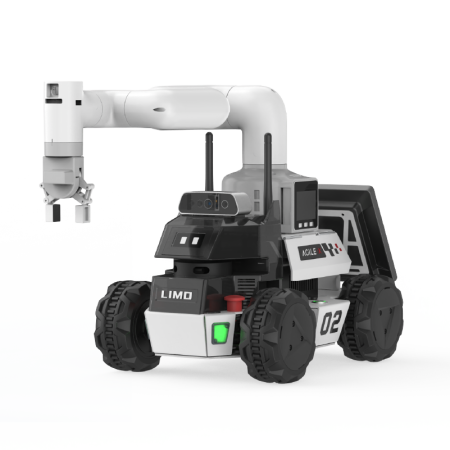
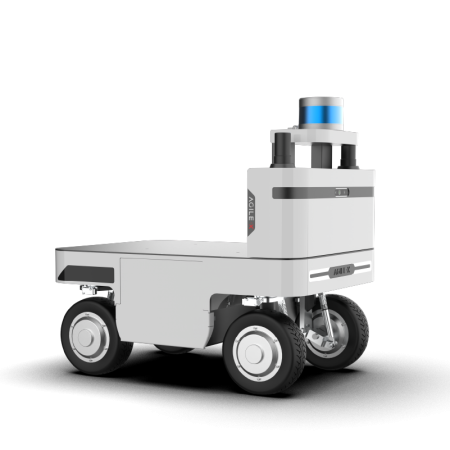
CAN、HTTP、TCP通信、ドラッグティーチング、オフライン軌道設定、Python SDK、ROS1/ROS2による制御に対応し、独自の制御アルゴリズムやAIモデル、遠隔操作システムなどと組み合わせた開発環境を構築できます。AgileX製モバイルロボットとの統合にも対応し、移動とマニピュレーションを組み合わせたフィジカルAI研究にも活用できます。
AgileX 特別体験セミナー
本セミナーではAgileX製品の特徴のほか、ROSやROS2を用いた2次開発の基礎を学ぶことが出来ます。
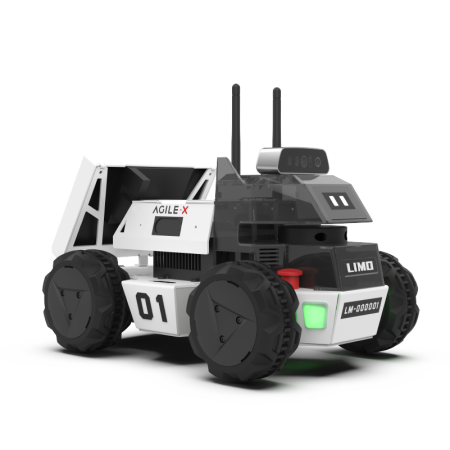
3種類に拡張されたLIMO Seriesや、AgileX移動プラットフォーム製品のアプリケーションについて、実機デモを交えながらご紹介します。
会場では数多くのAgileX製品をご覧いただけますので、是非ご参加ください。


TechShare株式会社 営業部 AgileX UGV/AGVチーム
〒135-0016 東京都江東区東陽5-28-6 TSビル
TEL 03-5683-7293 Email:agilex@techshare.co.jp